制造业
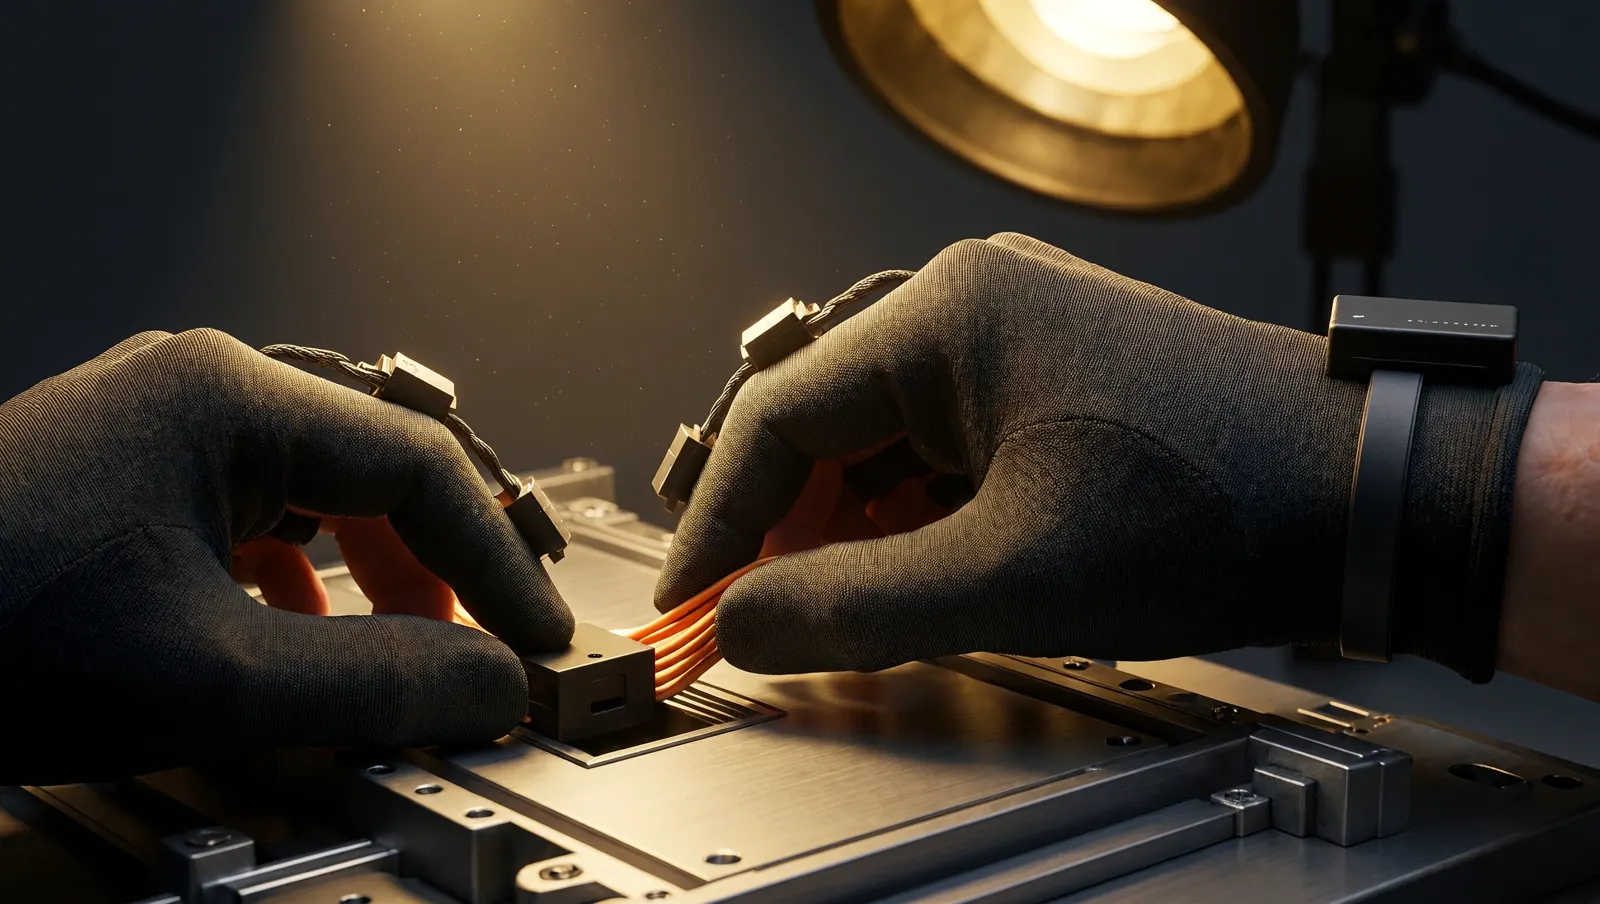
装配作业
6插接线缆与端子螺丝旋拧入位软排线插装+3
设备工具操作
4扭矩扳手锁付工装夹具装卸+2
质检与包装
6首件检视比对装盒封箱+4
上下料
3工件取放转移托盘转移码放+1
共 4 类场景 · 19 项任务
服务业
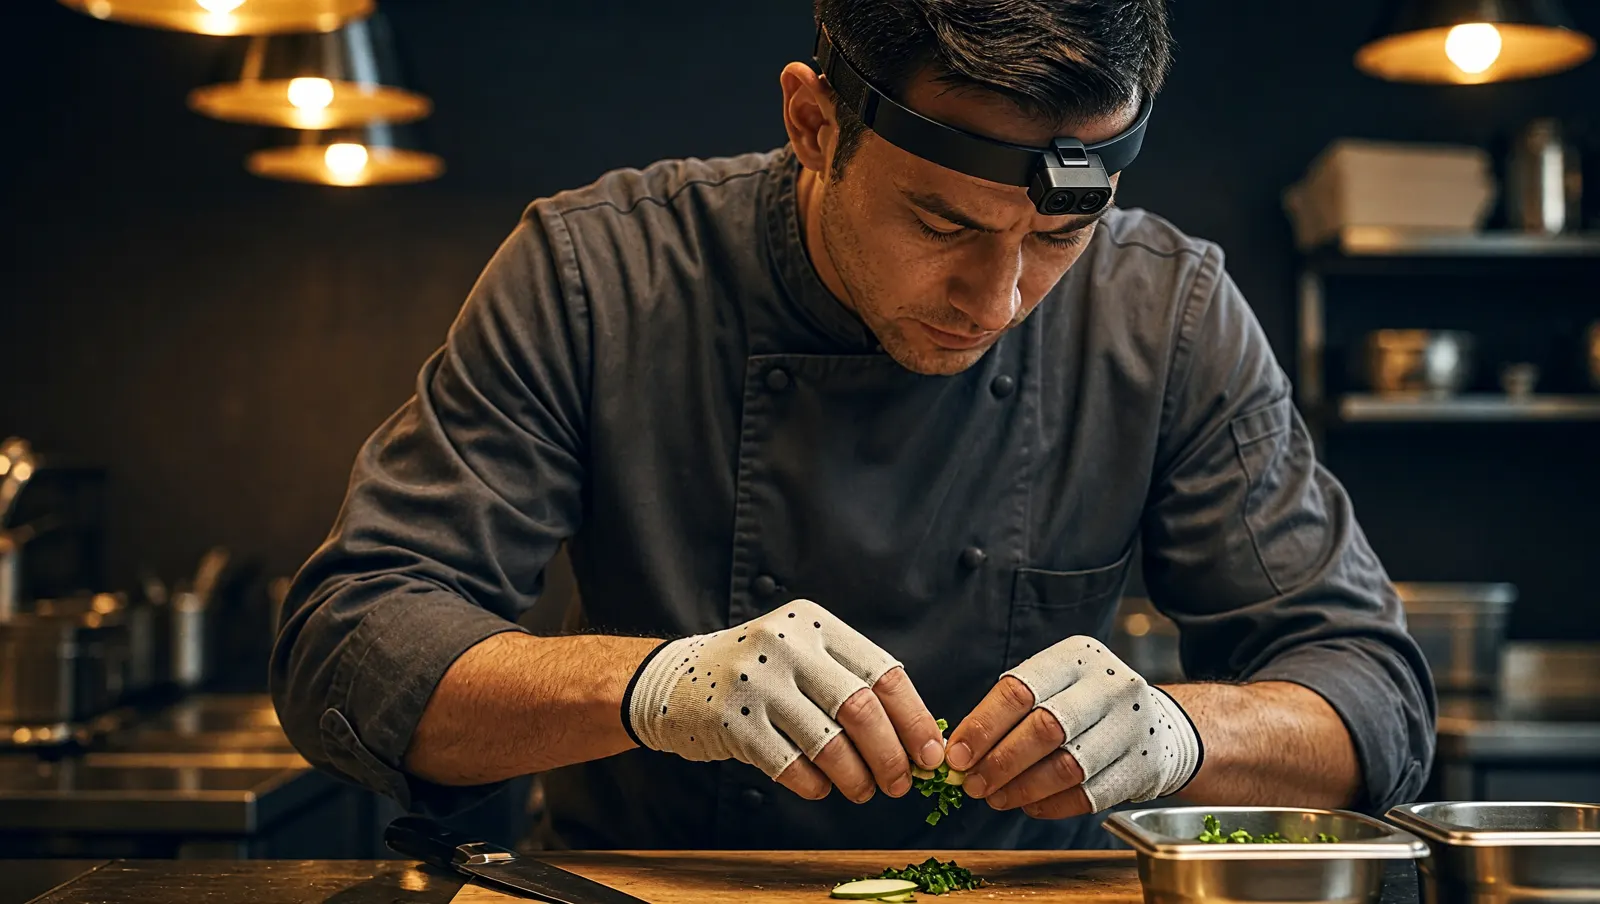
餐饮后厨
5食材分装餐具整理归位锅具清洗+2
酒店布草
3布草折叠床品整理铺放+1
商超陈列
4货架补货陈列商品朝向整理+2
办公整理
3文件归档书籍归架+1
设备操作
3收银设备操作门窗开合+1
共 5 类场景 · 18 项任务
物流业
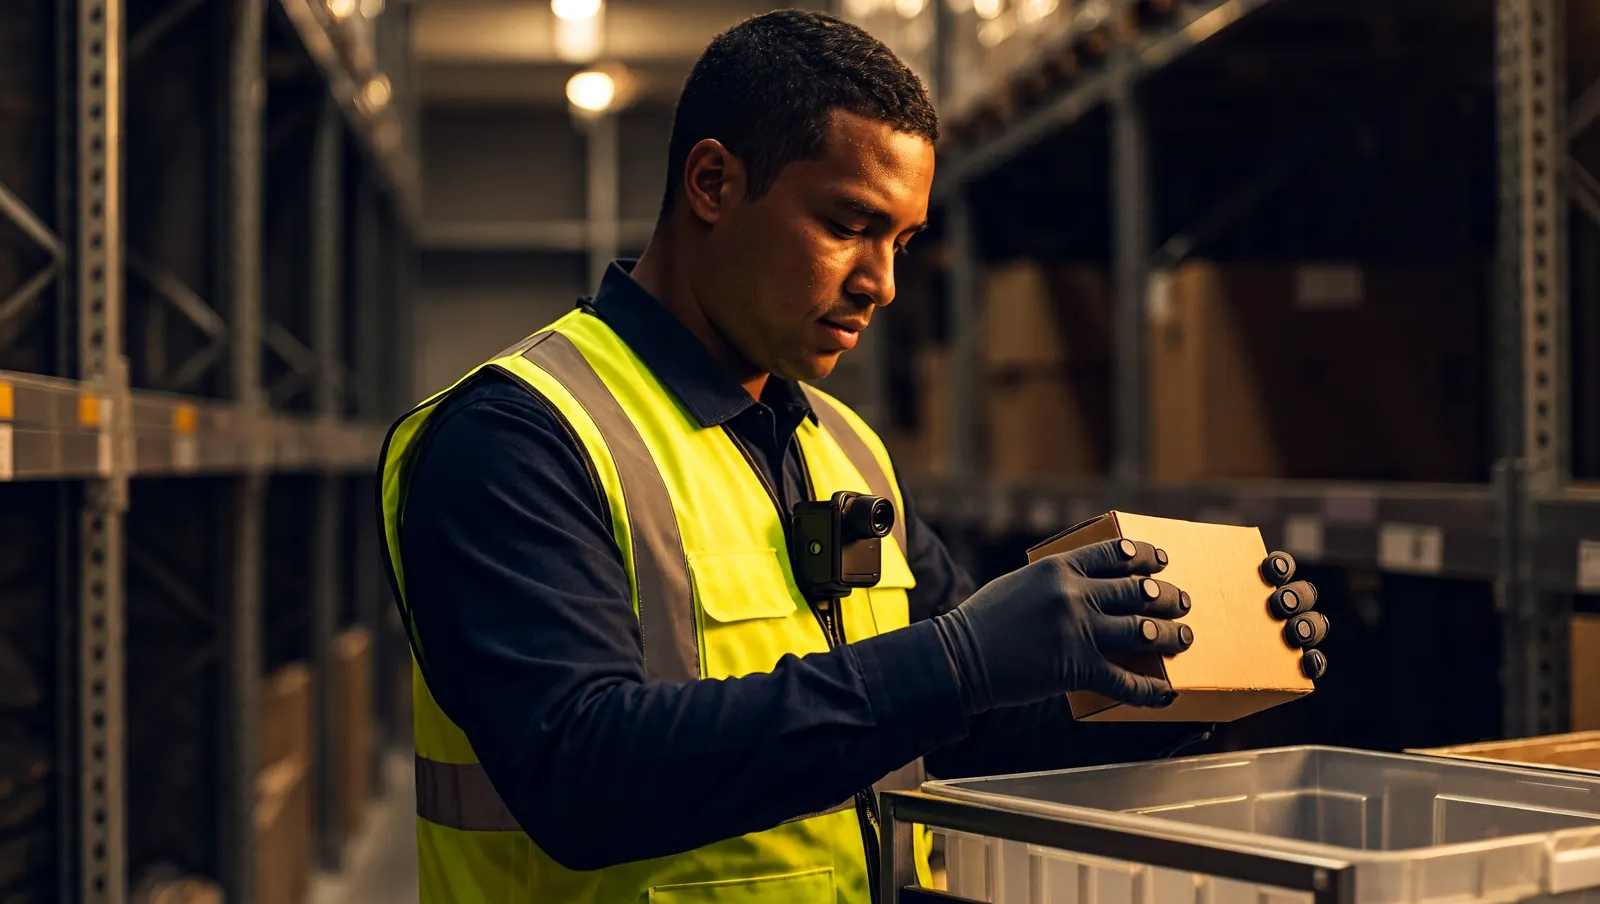
仓储拣选
4按单拣货盘点翻找+2
封箱打包
4装箱缠绕膜打包+2
分拣码放
3异形件分拣托盘码放+1
装卸搬运
3箱体搬运月台装卸+1
共 4 类场景 · 14 项任务
任务库持续扩充,支持按买方需求定义新任务;任务分类与命名参考行业公开任务体系整理。
FIELD · 真实场景
真实工具,真实物品,
真实的自然变化。
真实的自然变化。
WORKFORCE
灵活用工
候选工源经筛选与训练后上岗,按项目快速组织伸缩——采集效率前置保障。
DATA
高质量数据
五层标注框架,夹爪与灵巧手差异化治理,自动预检+人工复核分流。
SCENES
真实场景
现场按真实工况作业,不摆拍不布景;逐项目确认准入、保密、安全与数据用途。
真机遥操作METHOD 01
双臂协同 · 多路授时同步 · 位姿标定。适用 T1 精细插接与灵巧手多指任务;灵巧手标注指间接触与多指协调,夹爪标注开合与施力轨迹。
关节角序列多相机影像力/触觉信号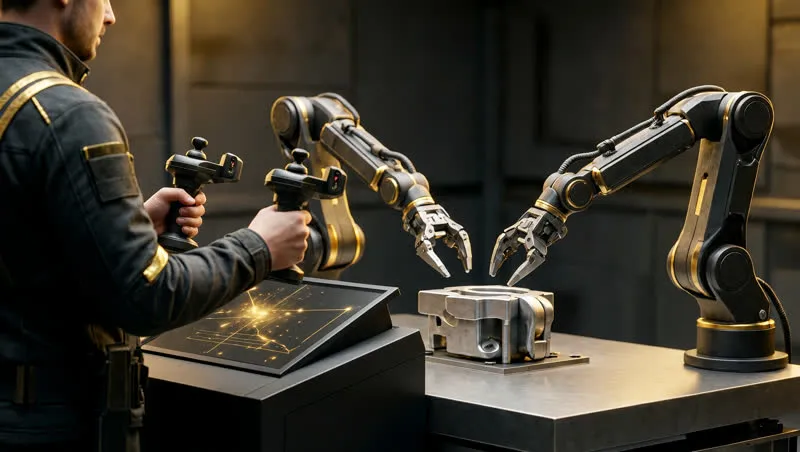
UMI 手持夹爪METHOD 02
本体无关 · 位姿由基准标记推算 · 任务模板化。适用 T1/T2 通用操作快速批量;夹爪规格独立定义,批次一致性核验。
末端位姿序列第一人称影像夹爪状态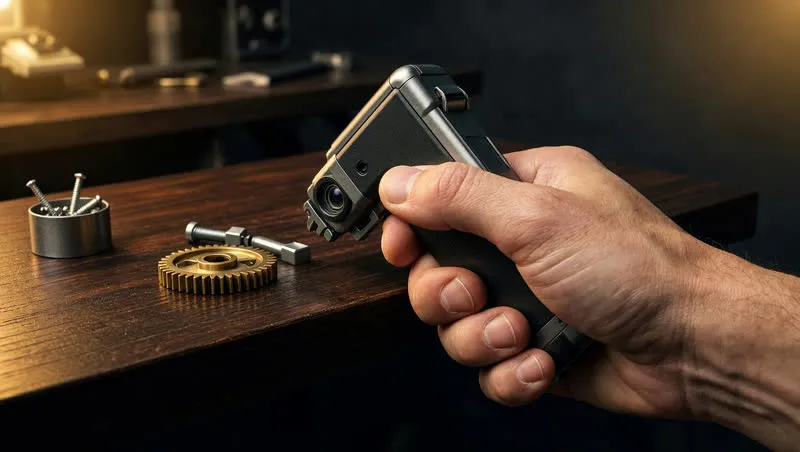
Ego 第一视角METHOD 03
多机位环视 · 连续作业分段 · 敏感信息脱敏。适用长时程真实工况人类示范;片段级任务边界标注,姿态与影像时间对齐。
头戴多视角影像IMU手部姿态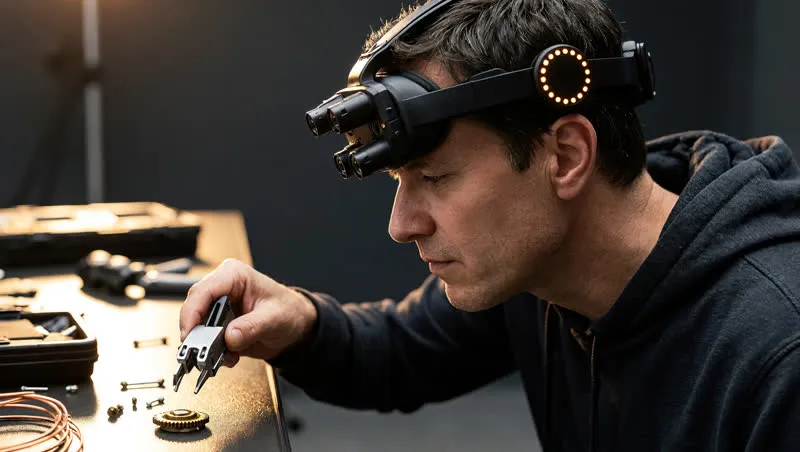
更多采集方式METHOD +
T1 精细任务 · T2 通用操作 · T3 长时程示范
载体 主从臂遥操作台 / 手持夹爪 / 头戴第一视角终端 · 末端 二指夹爪 / 多指灵巧手
观测层OBSERVATION
多视角影像立体深度IMU统一时间码+1
采集同步原件完整落盘,可回溯到采集时刻
状态层STATE
手部姿态 3D关节角夹爪状态末端位姿+1
采集同步 + 加工增注操作者与设备状态统一时间轴
交互层INTERACTION
接触事件力信号触觉信号施力轨迹
采集同步(按设备)灵巧手任务的核心监督来源
语义层SEMANTIC
任务 / 步骤 / 动作标签物体轨迹分割+1
加工增注 + 人工复核按任务规格定义的结构化监督信号
灵巧手扩展DEXTEROUS EXT
指间接触分布多指协调相位抓握构型迁移
加工增注 + 专项复核服务灵巧手大模型的差异化标签层
G1
规格关
任务清单、变化维度与验收口径三方共定,未过不开采
G2
采集关
原件完整性与授时同步校验,设备状态留痕
G3
对齐关
多模态时间对齐与缺失检测,不合格即剔即补
G4
语义关
标签自动预检,疑难转人工,低置信回流复检
G5
验收关
按共定口径分批验收,四指标按批次报告实测值
BATCH REPORT · FC-01..04 · 随批次报告实测值
FC-01
准备周期
从接单到开采的组织时长
FC-02
一次验收合格率
一次通过验收的任务占比
FC-03
返工控制
补采与重做即剔即补
FC-04
单位合格任务成本
摊薄后的单任务经济账
四指标只定义、不承诺数值,实测值随交付批次报告——验收口径随任务规格共同约定。
数据质量指标维度
时间同步误差位姿标定误差动作-影像对齐标签准确率批次一致性
维度随任务规格共定,只列项不承诺数值,实测值随批次报告
DATA CARD
批次数据卡
本体与末端、模态清单、采集环境与规程摘要逐批次归档,来源可追溯。
NEGATIVES
失败样本可选
成功/失败轨迹按任务规格约定保留,可用于奖励与价值学习。
LICENSING
授权模式
商用授权范围与独占期按项目约定,逐项目确认准入、保密与数据用途。
与公开数据集的关系:公开聚合数据集可作预训练底座,业务分布缺口由按自有本体与场景定义的定制采集补齐——公开数据集选型分析见技术文章。
STEP 01
共定规格
任务清单、变化维度与验收口径与买方共同确定
STEP 02
平台记录
任务规范、人员技能与质量履历全程留痕
STEP 03
场景执行
熟练人员携设备进入真实工况作业
STEP 04
客户评估
按共定口径验收,四指标按批次报告
STEP 05
补采回流
模型迭代暴露的缺口回流为新任务